Zachte robotvingers zonder sensoren grijpen tomaten voorzichtig
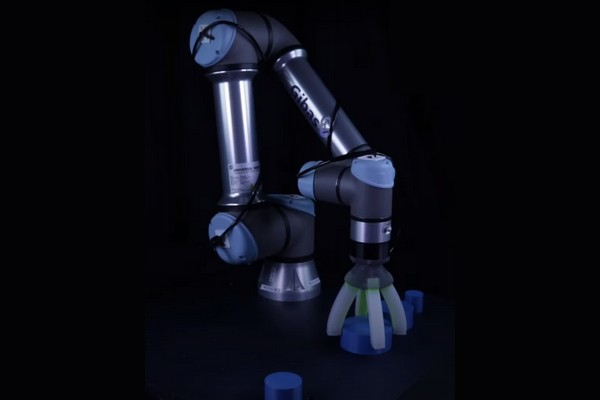
Als je een avocado, perzik of tomaat kort even knijpt, weet je op hij rijp is. Dit doet een zachte robothand ook, bijvoorbeeld tijdens geautomatiseerde oogst. Tot nu toe had zo'n grijper sensoren in zijn 'vingers' nodig om te bepalen of het fruit rijp genoeg was. Shibo Zou en Bas Overvelde van de Amolf Soft Robotic Matter Group hebben een externe methode ontwikkeld om de interactie van zachte robots met hun omgeving te meten die geen ingebouwde sensoren vereist. Bovendien kan de techniek eenvoudig worden toegepast op een reeks bestaande zachte robots. Het onderzoek werd op 15 januari 2024 gepubliceerd in het wetenschappelijke tijdschrift Nature Communications.
Lees het volledige artikel bij AGF
Je gaat naar de website van de uitgever. Hier tonen we alleen een korte intro.