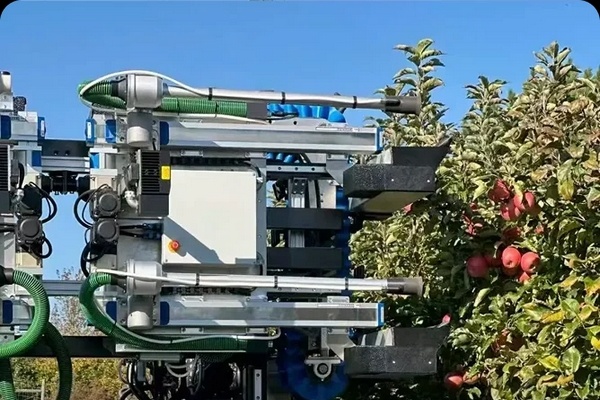
"Niet alle vruchten zijn zichtbaar voor een fruitplukrobot"
Plukrobots gebruiken nu vooral camerasensoren om te bepalen waar bijvoorbeeld een appel of een peer hangt. Maar sensoren zien niet alles: zo kan de vrucht achter een blad of tak hangen. In dat geval zijn andere technieken nodig, zoals sensoren die druk meten. De Business Unit Glastuinbouw en Bloembollen van Wageningen University & Research en de Oregon State University onderzoeken hoe informatie van verschillende sensoren kan worden geïnterpreteerd en hoe daarmee de grijper van een robotarm kan worden aangestuurd, zo meldt WUR.
Lees het volledige artikel bij AGF
Je gaat naar de website van de uitgever. Hier tonen we alleen een korte intro.